Ein Gabelstapler, der selbst fährt
Lagerautomatisierung gehört zu den dynamischsten Feldern der Industrie. Autonome mobile Roboter (AMR) und fahrerlose Transportfahrzeuge (FTF/AGV) bewegen Material ohne ständiges menschliches Eingreifen und steigern Effizienz und Sicherheit.
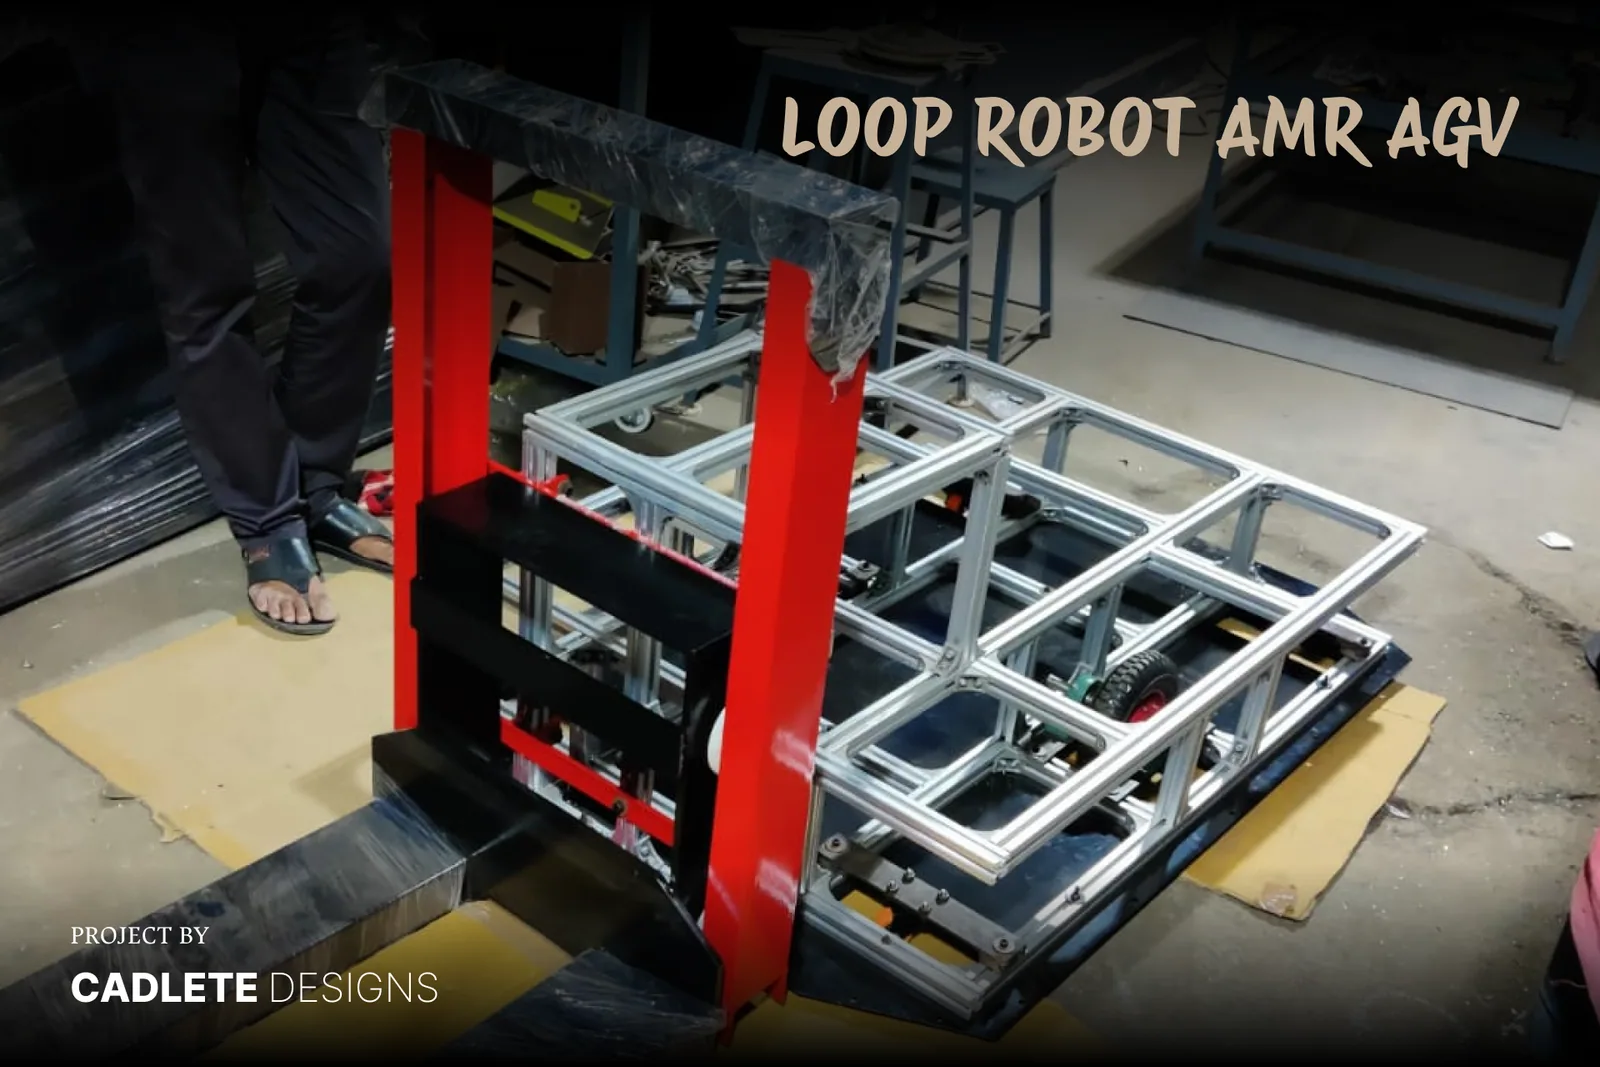
Loop AMR gehört zu einer Reihe industrieller AMR und AGV für Materialfluss, Transport und Pick-and-Place in Lagern und Fabriken. Einer davon ist ein AMR in Gabelstaplerform, der vollständig autonom arbeitet.
Der Kunde kam zu CADLETE Designs, um die physischen Roboterplattformen zu entwickeln, und für die Marke dahinter.
Das Ziel
Eine robuste, flexible Roboterplattform für den echten Industrieeinsatz, getragen von einer starken Marke für das Robotikunternehmen.
Industrielle Stärke, Autonomie und Flexibilität in einer Maschine
Ein Lagerroboter muss echte Lasten tragen, Industriebedingungen überstehen, seinen Weg selbst finden und sich an verschiedene Aufgaben anpassen.
Robuster Aufbau
Der Roboter brauchte ein starkes industrielles Fahrgestell und einen Aufbau für Lagerbedingungen.
Heben und Transport
Die Hubmechanik musste Lasten zuverlässig bewegen.
Autonomie
Der Roboter musste selbstständig navigieren, Lasten transportieren und zur Ladestation zurückkehren.
Flexibilität und Integration
Die Plattform musste verschiedene AMR- und AGV-Funktionen unterstützen, Mechanik, Elektronik und Software als ein Roboter arbeiten.
Vom Fahrgestellrahmen zum Roboter im Lager
Fünf Schritte, gezeigt mit echten Fotos aus Bau und Tests.
Schritt 01 · Fahrgestell und Aufbau
Ein Fahrgestell und ein robustes Blechgehäuse
Wir konstruierten das Fahrgestell und den robusten industriellen Aufbau des Roboters, mit Blechkonstruktion und Maschinenbau.
Die Fotos zeigen die Fahrgestellrahmen vor der Montage und das Gehäuse, zuerst als geformtes Blech und dann fertig.
- Fahrgestellkonstruktion
- Blechkonstruktion
- Maschinenbau
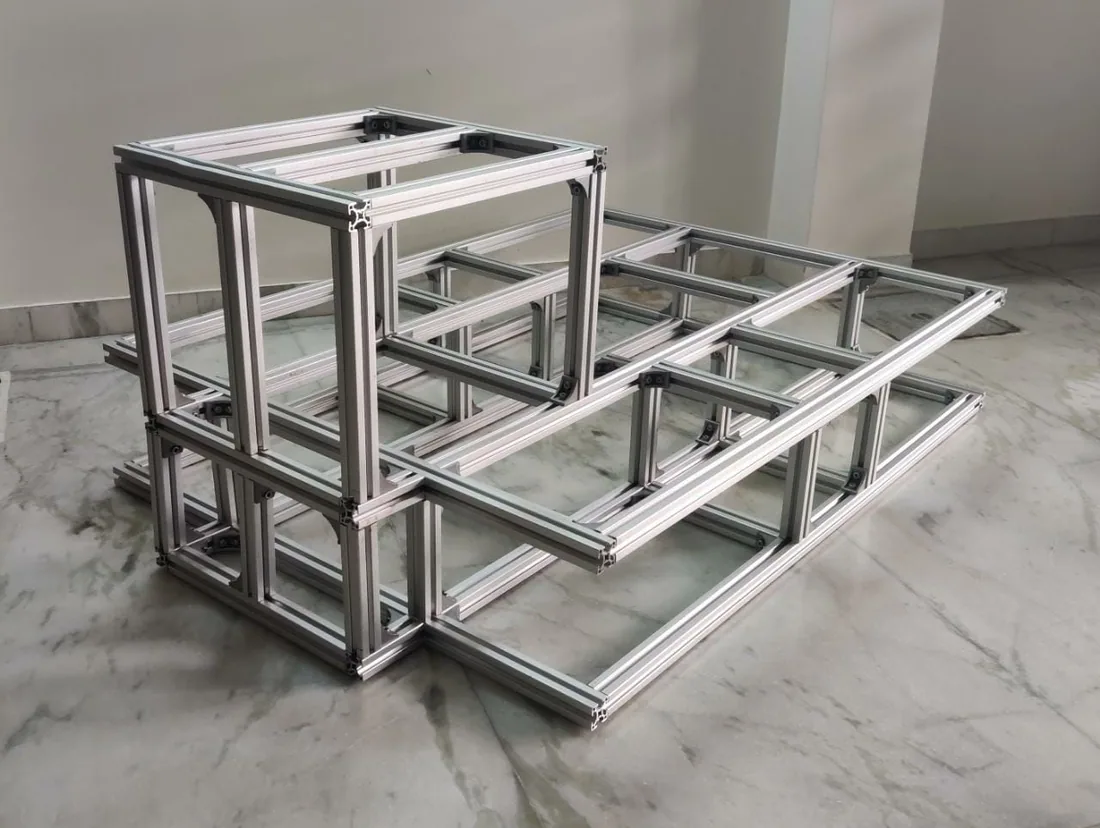
Fahrgestellrahmen vor der Montage. 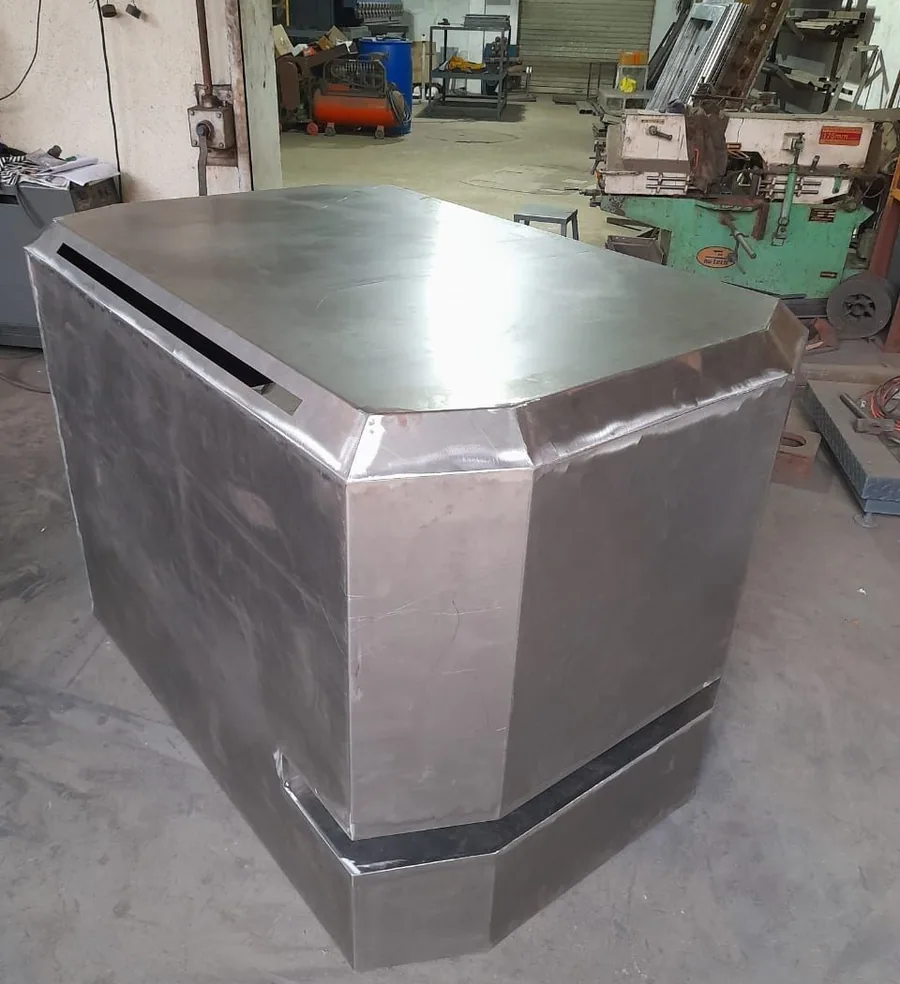
Das geformte Blechgehäuse. Schritt 02 · Mechanik
Eine Hubmechanik und die innere Mechanik
Wir entwickelten die innere Mechanik und die Hubmechanik, die Lasten hebt und trägt.
Das Foto zeigt Mast und Gabeln während des Baus.
- Hubmechanik
- Innere Mechanik
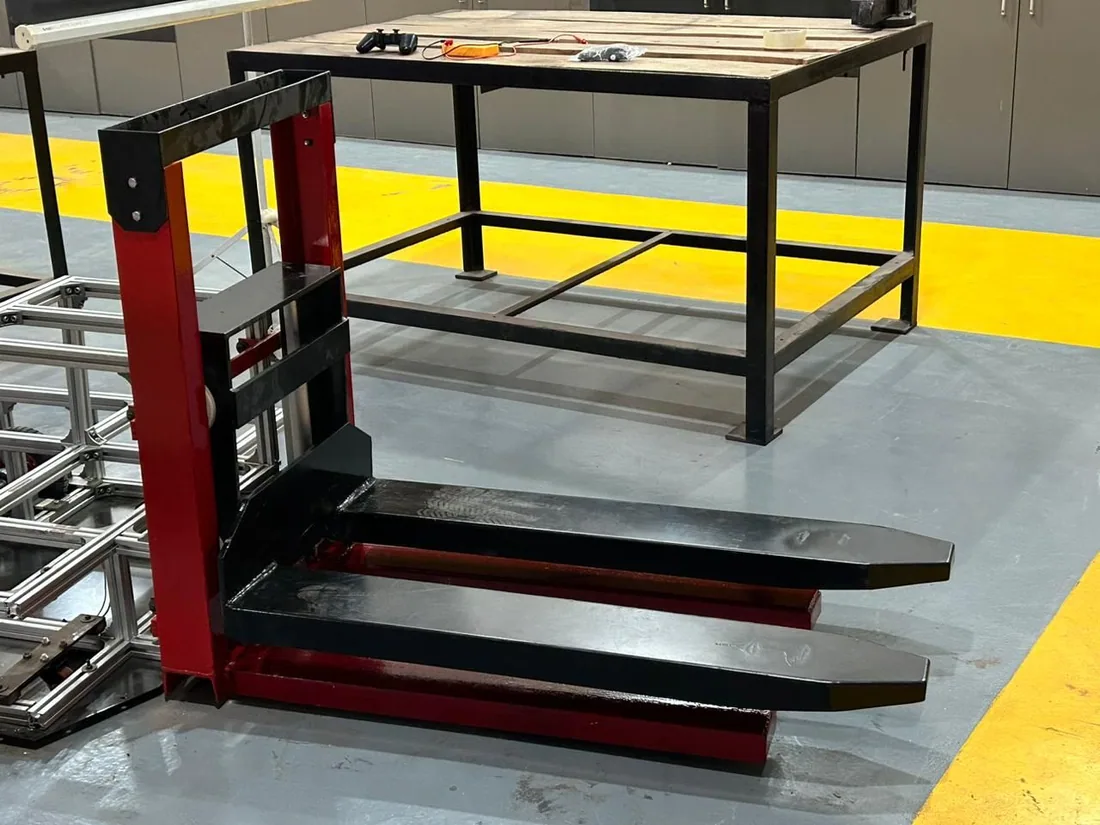
Hubmast und Gabeln. Schritt 03 · Hard- und Software-Integration
Ein funktionierender Roboter, mit Fernsteuerung
Wir übernahmen die gesamte Integration von Hard- und Software und lieferten eine voll funktionsfähige Roboterplattform mit Fernsteuerung und integrierten Betriebsfunktionen.
Antriebe, Verkabelung und Elektronik sitzen im Fahrgestell unter dem Gehäuse.
- Hard- und Software-Integration
- Fernsteuerung
- AMR- und AGV-Design
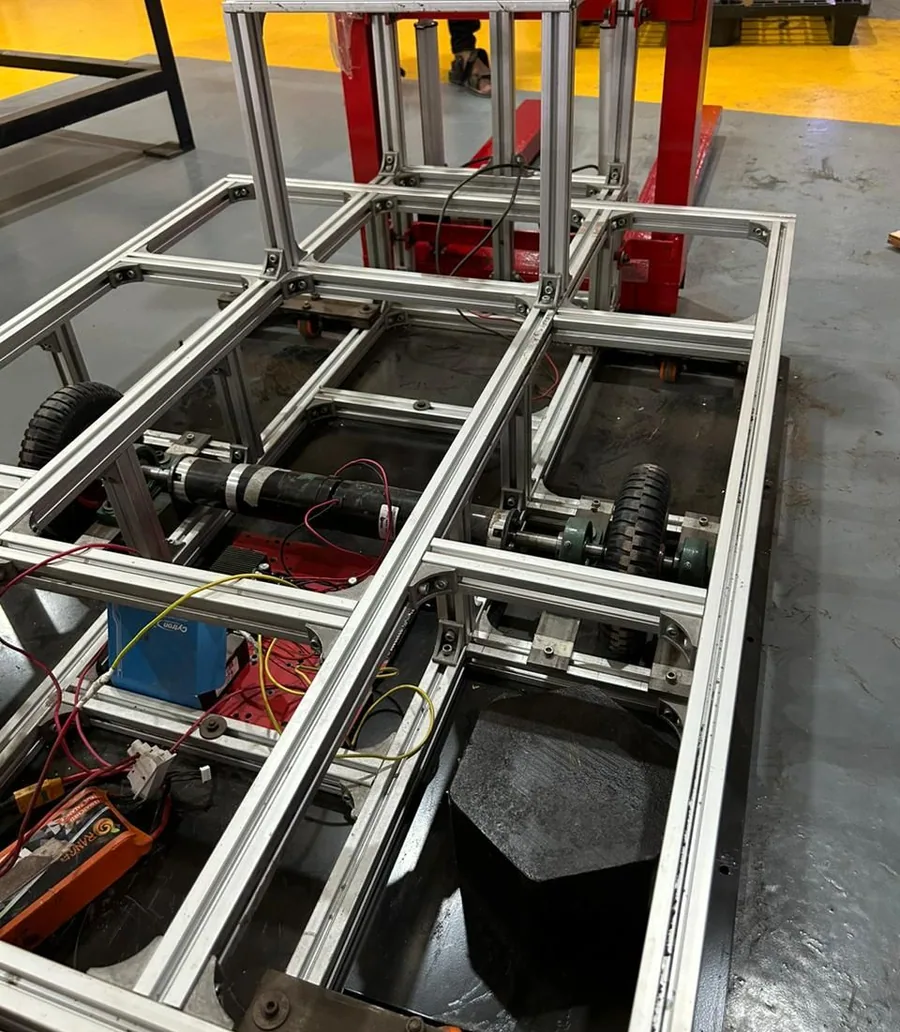
Antrieb und Elektronik im Fahrgestell. 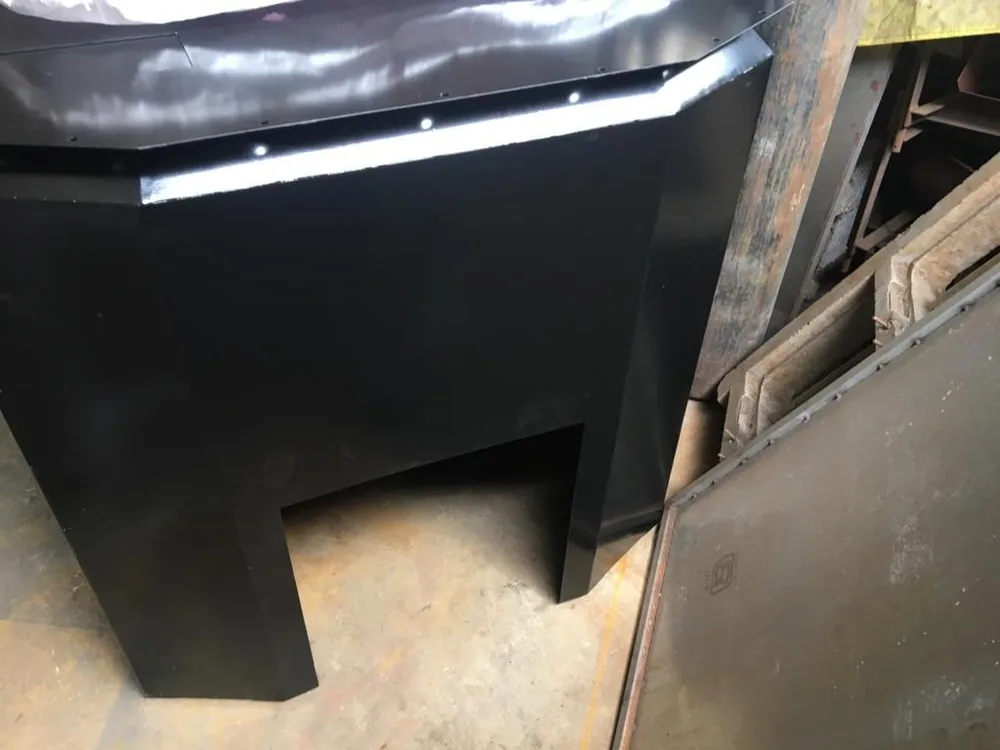
Das fertige Gehäuse. Schritt 04 · Tests
In Lagern in Ahmedabad getestet
Der Roboter wurde in Lagerumgebungen in Ahmedabad praktisch getestet.
Heute ist er auf dem Weg in den industriellen Einsatz, die Plattform wird genutzt und für Produktionsanwendungen weiterentwickelt.
- Tests und Validierung
- Lagerversuche
- Industrieeinsatz
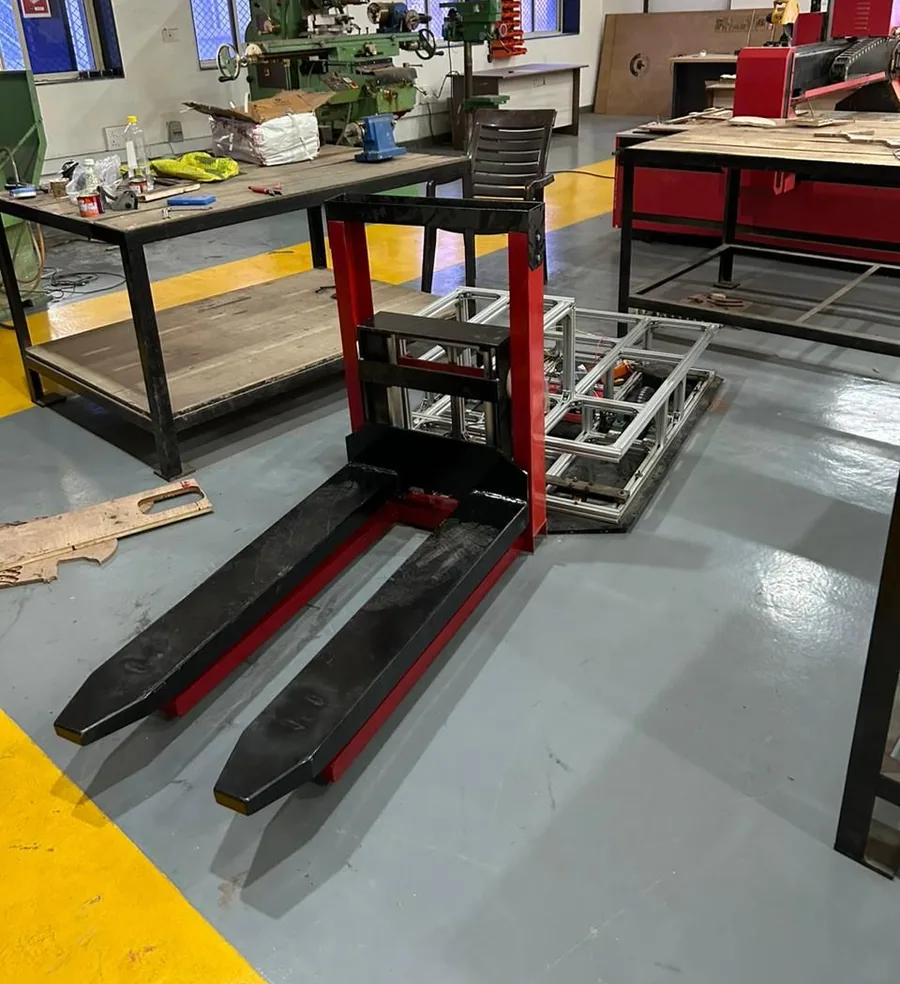
Der Roboter in der Werkstatt. Schritt 05 · Marke und Roboterreihe
Eine Marke für Loop Robotics und eine Reihe von Robotern
Wir unterstützten die Markenentwicklung für Loop Robotics, einschließlich Logo, visueller Identität und Markenausrichtung.
Dieser Roboter gehört zu einer Reihe von Plattformen für den Kunden, darunter Torroboter für das Militär, UV-Desinfektionsroboter, Roboter für die Parkticketausgabe und Plattformen mit manuell bedienten Roboterarmen.
- Markenidentität
- Roboterreihe
Ein Lagerroboter auf dem Weg in den Industrieeinsatz
Loop AMR ist ein voll autonomer Roboter in Gabelstaplerform, der selbstständig navigiert, Lasten transportiert und zum Laden zurückkehrt. Er wurde in Lagern in Ahmedabad getestet und ist auf dem Weg in den Industrieeinsatz, zusammen mit weiteren Robotern und einer Marke von CADLETE.
Was wir geliefert haben
- Ein voll autonomer AMR in Gabelstaplerform
- Autonome Navigation, Lasttransport und selbstständiges Laden
- Ein robustes Fahrgestell und Gehäuse aus Blech
- Hubmechanik und innere Mechanik konstruiert
- Hard- und Software integriert, mit Fernsteuerung
- Tests in Lagern in Ahmedabad, auf dem Weg in den Industrieeinsatz
- Eine Markenidentität für Loop Robotics
Leistungen in diesem Projekt
- Robotik-Produktentwicklung
- Industrielles Produktdesign
- AMR- und AGV-Design
- Fahrgestellkonstruktion
- Blechkonstruktion
- Maschinenbau
- Hubmechanik
- Hard- und Software-Integration
- Tests und Validierung
- Markenidentität
Fragen zu diesem Projekt
Was ist ein AMR, und wie unterscheidet er sich von einem AGV?
Ein autonomer mobiler Roboter (AMR) navigiert selbstständig durch eine Anlage, während ein fahrerloses Transportfahrzeug (AGV) klassisch festen Führungen oder Routen folgt. Die Loop-Plattform wurde so ausgelegt, dass je nach Anwendung verschiedene AMR- und AGV-Funktionen integriert werden können.
Was macht ein autonomer Gabelstapler-Roboter?
Er hebt und bewegt Lasten ohne Fahrer. Loop AMR navigiert durch die Anlage, transportiert Lasten und fährt automatisch zur Ladestation, ohne ständiges manuelles Eingreifen.
Kann CADLETE den physischen Roboter für ein Robotikunternehmen bauen?
Ja. Für Loop AMR übernahm CADLETE Fahrgestell, robusten Aufbau, innere und Hubmechanik, Blechkonstruktion und Maschinenbau sowie die Integration von Hard- und Software.
Warum Blech für das Gehäuse eines Industrieroboters?
Blech ergibt einen starken, robusten Aufbau für Lagerbedingungen und lässt sich ohne Formen zu großen Gehäusen schneiden, biegen und fügen.
Wurde der Roboter unter echten Bedingungen getestet?
Ja. Loop AMR wurde in Lagerumgebungen in Ahmedabad praktisch getestet und ist auf dem Weg in den industriellen Einsatz.
Bleibt meine Produktidee vertraulich?
Ja. CADLETE unterschreibt eine Geheimhaltungsvereinbarung, bevor technische Informationen ausgetauscht werden, damit Ihre Konstruktionsdaten und Ihr geistiges Eigentum bei Ihnen bleiben.